
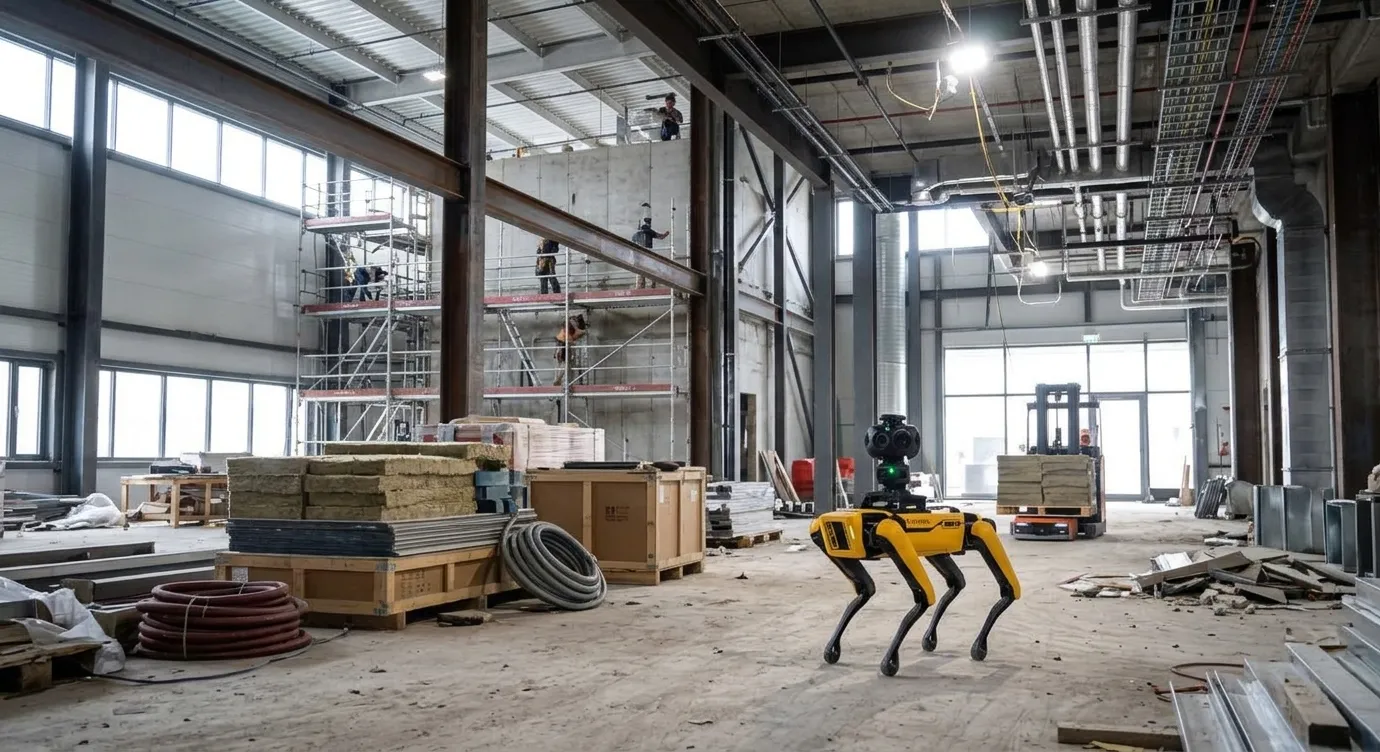
Устройство самостоятельно перемещается по площадке, выполняет круговую съёмку и передаёт данные в систему ADCM, где искусственный интеллект сопоставляет фактическое состояние строительства с BIM-моделью и календарным графиком. Заявленная производительность прототипа достигает 15 тыс. м² за двухчасовую смену.
Автоматизация строительного контроля постепенно выходит за пределы программного анализа документов и фотографий. Российская компания Acceleration Robotics представила робототехническое решение, предназначенное для регулярного обследования строительных площадок и передачи результатов в цифровую систему управления строительством.
По информации разработчиков, робот самостоятельно перемещается по объекту, выполняет круговую съёмку окружающего пространства и передаёт полученные данные платформе ADCM. Программное обеспечение анализирует изображения, сопоставляет их с информационной моделью здания и графиком производства работ.
Заявленная производительность устройства составляет от 10 до 15 тыс. м² за два часа. При этом робот пока проходит апробацию, поэтому указанные показатели следует рассматривать как заявленные характеристики разработки, а не как подтверждённый результат массового промышленного внедрения.
Как устроен роботизированный строительный контроль
Технология объединяет три компонента: автономное перемещение по строительной площадке, сбор панорамных изображений и программный анализ полученной информации.
Робот выполняет обследование объекта и фиксирует его фактическое состояние. Затем сведения поступают в ADCM – цифровую платформу мониторинга и управления строительством, которая поддерживает работу с фотографиями, панорамными изображениями 360° и информационными моделями.
Искусственный интеллект помогает анализировать собранные данные и сопоставлять их с проектной BIM-моделью и календарным графиком. Такой подход позволяет искать отклонения от проектных решений, отслеживать изменения на площадке, оценивать ход выполнения работ и выявлять участки, требующие дополнительной проверки.
В отличие от разового фотоотчёта, повторное обследование позволяет сопоставлять состояние объекта в разные моменты времени. Для генподрядчика и технического заказчика это создаёт дополнительный источник информации о динамике строительства.
Зачем сопоставлять фактическое строительство с BIM
Информационная модель содержит сведения о проектируемом объекте, его элементах и взаимосвязях. Однако сама по себе BIM-модель не показывает, что фактически выполнено на площадке в конкретный момент.
Для контроля необходимо связать проектные данные с актуальной информацией о строительстве. Её можно получать с помощью камер, панорамной съёмки, лазерного сканирования, геодезических измерений и других инструментов.
В рассматриваемом решении робот должен автоматизировать сбор визуальных данных, а программная платформа сопоставить их с проектом и календарным планом.
Это может помочь быстрее обнаруживать отклонения, выявлять участки с возможным отставанием от графика и определять зоны, на которых необходимо провести дополнительную проверку.
При этом визуальная фиксация не заменяет полноценного строительного контроля. Скрытые работы, внутреннее состояние конструкций, прочность материалов и соблюдение технологических параметров могут потребовать других методов обследования и испытаний.
Какую площадь способен обследовать робот
По данным разработчиков, робот способен обследовать от 10 до 15 тыс. м² за двухчасовую смену. Максимальная заявленная производительность составляет 7,5 тыс. м² в час.
Для крупных строительных объектов такая производительность потенциально интересна: инженерным службам приходится регулярно обследовать значительные площади, собирать фотографии, привязывать их к помещениям и элементам объекта, а затем сопоставлять с проектными данными.
Автоматизация может объединить часть этих операций в единый процесс. Однако фактическая эффективность зависит от планировки здания, наличия препятствий, условий перемещения робота, требований к детализации обследования и точности программного анализа.
Прямых сравнительных испытаний, доказывающих, что робот работает в десятки раз быстрее специалиста при одинаковом составе контрольных операций, в рассмотренных публикациях не представлено. Поэтому сравнение производительности с ручным обходом пока требует дополнительной проверки.
От мониторинга к роботизации строительных операций
Проект получил грантовую поддержку Фонда содействия инновациям и вошёл в число 25 стартапов из России, Индии и Южной Кореи, отобранных в седьмую волну международного акселератора Sber500.
По информации отраслевых публикаций, разработчики рассматривают дальнейшее развитие робототехнических решений для выполнения строительных операций, включая разметку, покраску и сверление.
Это следующий этап роботизации: машина должна не только собирать данные о состоянии объекта, но и выполнять отдельные работы на основе заданных параметров и цифровой информации.
Однако контроль и выполнение строительных операций предъявляют разные требования к навигации, безопасности и точности. Для перехода к практическому использованию подобных систем необходимо подтвердить стабильность работы в динамичной среде строительной площадки.
Что необходимо проверить перед масштабированием
Для оценки эффективности роботизированного контроля важны не только площадь обследования и скорость перемещения. Необходимо проверить точность съёмки, корректность привязки изображений к помещениям и элементам модели, а также качество выявления отклонений.
Отдельная задача это актуальность BIM-модели. Если проект изменился, а информационная модель не обновлена, система может обнаруживать различия между изображениями и проектом, которые не являются нарушениями.
Также необходимо оценить, как робот работает при изменении маршрутов, появлении строительной техники, временных конструкций и других препятствий.
Главная ценность разработки заключается в попытке объединить автоматизированный сбор данных на площадке с цифровым контролем по BIM-модели и графику работ. Если надёжность прототипа будет подтверждена испытаниями, технология может стать дополнительным инструментом мониторинга крупных строительных объектов. Пока же её следует рассматривать как перспективную разработку на стадии апробации.
Источники: